

Hogyan teljesít egy mágneses mászórobot örvényáramú mágneses térben?
Oct 29, 2025
A mágneses mászórobotok forradalmi megoldásként jelentek meg különféle ipari alkalmazásokban, a mobilitás és a stabilitás egyedülálló kombinációját kínálva ferromágneses felületeken. Vezető mágneses mászórobot-szállítóként folyamatosan vizsgáljuk ezeknek a robotoknak a teljesítményét összetett mágneses környezetben, különösen örvényáramok esetén. Ennek a blognak az a célja, hogy elmélyedjen a mágneses mászórobotok örvényáramú mágneses térben való teljesítményének bonyolultságában, kiemelve ennek hatásait a különböző ipari forgatókönyvekre.
Az örvényáramok megértése mágneses mezőben
Az örvényáramok olyan elektromos áramok, amelyek a vezetőkben keringenek, amikor változó mágneses térnek vannak kitéve. Ezt a jelenséget Faraday elektromágneses indukciós törvénye szabályozza, amely kimondja, hogy a változó mágneses fluxus egy vezetőn keresztül elektromotoros erőt (EMF) és ennek következtében elektromos áramot indukál. A mágneses mászórobotokkal összefüggésben örvényáramok keletkezhetnek, amikor a robot áthalad egy ferromágneses felületen, például egy hajó testén vagy egy szélturbina szerkezetén.
Az örvényáramok jelenléte a mágneses térben számos hatással van a mágneses mászórobot teljesítményére. Először is, az örvényáramok saját mágneses mezőket hoznak létre, amelyek a Lenz-törvény szerint ellenzik az eredeti mágneses tér változását. Ez az ellenállás a robot és a felület közötti effektív mágneses erő csökkenését eredményezheti, ami potenciálisan befolyásolja a robot mászóképességét és stabilitását. Másodszor, az örvényáramok hőt termelnek a vezetőben az anyag ellenállása miatt, ami hőtáguláshoz és mechanikai igénybevételhez vezethet, tovább befolyásolva a robot teljesítményét.
Mágneses mászórobotok teljesítménye örvényáramban – terhelt mágneses mezők
Tapadás és mászóképesség
A mágneses mászórobot örvényáramú mágneses térben történő működtetésekor az egyik elsődleges szempont a tapadási erejére gyakorolt hatás. Az örvények által kiváltott mágneses mezők ellensúlyozhatják a robot mágnesei és a ferromágneses felület közötti mágneses vonzást. Ennek eredményeként a robot tartóereje csökkenhet, ami jelentős csökkenés esetén megcsúszhat vagy leeshet.
A probléma enyhítésére mágneses mászórobotjainkat fejlett mágneses konfigurációkkal és vezérlőrendszerekkel tervezték. Például nagy szilárdságú állandó mágneseket használunk, amelyek erős kezdeti mágneses teret tudnak generálni, biztosítva a megfelelő tapadást örvényáramok jelenlétében is. Ezen kívül robotjaink szenzorokkal vannak felszerelve, amelyek folyamatosan figyelik a tapadási erőt és szükség szerint beállítják a mágneses térerősséget. Ez a valós idejű visszacsatolási mechanizmus lehetővé teszi a robot számára, hogy stabil tapadást tartson fenn a felületen, az örvényáram hatásától függetlenül.
Manőverezhetőség
Az örvényáramok is befolyásolhatják a mágneses mászórobot manőverezhetőségét. Az örvény által kiváltott mágneses mezők és a robot mágneses rendszere közötti kölcsönhatás további erőket és nyomatékokat hozhat létre, amelyek megzavarhatják a robot tervezett mozgását. Például, amikor a robot megváltoztatja irányát vagy sebességét, az örvényáramok váratlan oldalirányú vagy forgási erőket okozhatnak, ami megnehezíti a robot pontos irányítását.
Robotjaink kifinomult mozgásvezérlő algoritmusok segítségével kezelik ezt a kihívást. Ezek az algoritmusok figyelembe veszik az örvényáramok dinamikus hatásait, és ennek megfelelően módosítják a robot motorparancsait. Az örvény által kiváltott erők előrejelzésével és kompenzálásával a robot sima és pontos mozgásokat érhet el, még bonyolult mágneses környezetben is.

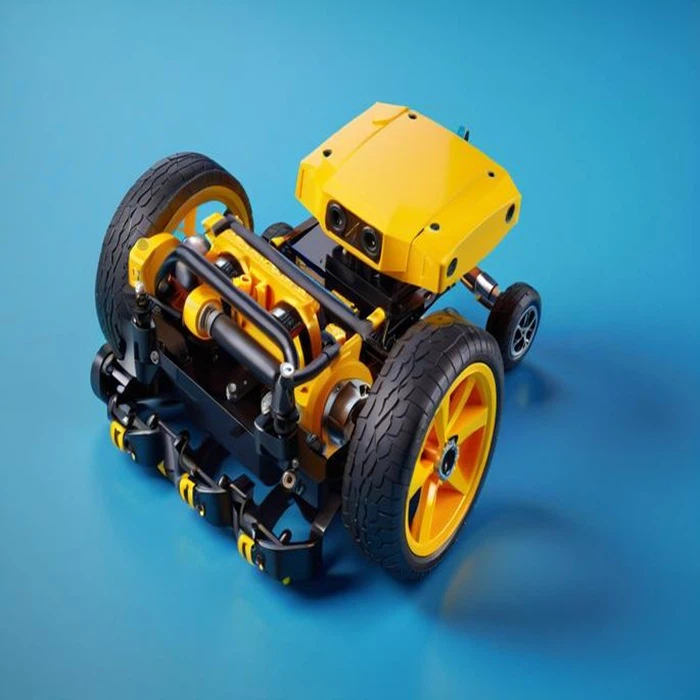
Energiafogyasztás
A ferromágneses felületben és a robot mágneses rendszerében az örvényáramok keletkezése hő formájában energiaveszteséghez vezet. Ez a megnövekedett energiaeloszlás jelentős hatással lehet a robot akkumulátorának élettartamára és általános energiahatékonyságára. Azokban az alkalmazásokban, ahol a robotnak hosszabb ideig kell működnie, mint például a szélturbinák hosszú távú ellenőrzése vagy a hajótest nagyszabású tisztítása, az energiafogyasztás minimalizálása kulcsfontosságú.
Az energiahatékonyság javítása érdekében mágneses mászórobotjainkat energiatakarékos funkciókkal tervezték. Alacsony ellenállású anyagokat használunk a robot mágneses áramköreiben, hogy csökkentsük az örvényáram-veszteséget. Ezenkívül a robotok intelligens energiagazdálkodási rendszerekkel vannak felszerelve, amelyek a működési feltételek alapján optimalizálják az energiafogyasztást. Például a rendszer be tudja állítani a mágneses térerőt és a motor fordulatszámát a terhelés és az örvényáram intenzitása szerint, így biztosítva, hogy a robot a legenergiahatékonyabb ponton működjön.
Ipari alkalmazások és esettanulmányok
Szélturbina-karbantartó robot
A szélturbinák gyakran zord környezetben helyezkednek el, karbantartásukhoz speciális berendezésekre van szükség. A miénkSzélturbina-karbantartó robotA szélturbinák ferromágneses szerkezeteinek, például tornyainak és lapátjainak megmászására tervezték, ellenőrzések és kisebb javítások elvégzésére. Ebben az alkalmazásban az örvényáramok jelenléte jelentős lehet, különösen akkor, ha a robot nagy sebességgel vagy összetett mágneses mezővel rendelkező területeken mozog.
Kiterjedt tesztelések és valós bevetések során azt találtuk, hogy szélturbina-karbantartó robotunk hatékonyan képes leküzdeni az örvényáramok jelentette kihívásokat. A robot fejlett mágnes- és vezérlőrendszerei megbízható tapadást és precíz manőverezhetőséget biztosítanak, így biztonságosan hozzáférhet a szélturbina nehezen elérhető területeihez. Ezen túlmenően a robot energiatakarékos funkciói lehetővé teszik, hogy hosszabb ideig működjön anélkül, hogy gyakori elemcseréket kellene cserélni, csökkentve ezzel az általános karbantartási költségeket.
High - Altitude Operation Robot
A nagy magasságban végzett műveletekhez, például a magas épületek vagy kommunikációs tornyok ellenőrzéséhez és karbantartásához olyan robotokra van szükség, amelyek nagy pontossággal és stabilitással képesek megmászni a függőleges ferromágneses felületeket. A miénkHigh - Altitude Operation Robotkifejezetten ezekhez az alkalmazásokhoz készült. Nagy magasságú környezetben a mágneses mezők összetettebbek lehetnek a Föld mágneses mezejének és más elektromágneses forrásoknak a hatására, ami örvényáramok kialakulásához vezethet.
A robot teljesítménye ilyen körülmények között figyelemre méltó. Robusztus kialakítása és fejlett vezérlőalgoritmusai lehetővé teszik, hogy stabil emelkedést tartson fenn, még örvény okozta erőkkel szemben is. A mágneses térerősség valós idejű monitorozása és beállítása biztosítja, hogy a robot alkalmazkodni tudjon a változó mágneses környezethez, biztonságos és hatékony megoldást nyújtva a nagy magasságban végzett műveletekhez.
Hajótest-tisztító robot
A hajótest tisztítása idő- és munkaigényes feladat, amely mágneses mászórobotok segítségével hatékonyan automatizálható. A miénkHajótest-tisztító robotképes felmászni a ferromágneses hajótestekre, hogy eltávolítsa a tengeri szennyeződéseket és felszíni vizsgálatokat végezzen. A hajótest nagy fémfelülete hajlamos örvényáramok generálására, amikor a robot áthalad rajta.
A kihívások ellenére hajótesttisztító robotunk kiemelkedően jól teljesít. A robot nagy szilárdságú mágnesei és hatékony mozgásvezérlő rendszere lehetővé teszi, hogy erős fogást tartson fenn a hajótesten, és simán mozogjon a tisztítási folyamat során. A robot energiahatékony kialakítása biztosítja, hogy a hajótest nagy területeit le tudja fedni anélkül, hogy lemerülne az energia, így költséghatékony megoldás a hajótulajdonosok és -üzemeltetők számára.
Következtetés
Összefoglalva, egy mágneses mászórobot teljesítménye örvényáramú mágneses térben összetett kérdés, amely több tényezőt is magában foglal, beleértve a tapadást, a manőverezhetőséget és az energiafogyasztást. Vezető mágneses mászórobot-beszállítóként fejlett technológiákat és tervezési jellemzőket fejlesztettünk ki, hogy megbirkózzunk e kihívásokkal, és biztosítsuk robotjaink megbízható működését különféle ipari alkalmazásokban.
Robotjaink, mint plSzélturbina-karbantartó robot,High - Altitude Operation Robot, ésHajótest-tisztító robot, kiváló teljesítményt mutattak valós forgatókönyvekben, még örvényáramok jelenlétében is.
Ha érdekli, hogy mágneses mászórobotjaink hogyan tudnak megfelelni az Ön speciális ipari igényeinek, kérjük, vegye fel velünk a kapcsolatot egy részletes megbeszélés céljából. Szakértői csapatunk készen áll arra, hogy testreszabott megoldásokat és támogatást nyújtson projektjei sikeréhez.
Hivatkozások
- Purcell, EM és Morin, DJ (2013). Elektromosság és mágnesesség. Cambridge University Press.
- Grover, FW (1946). Induktivitás számítások: munkaképletek és táblázatok. Dover kiadványok.
- Murray, WM (2001). Állandó mágnesek mágneses mezői: számítások és mérések. IEEE Transactions on Magnetics, 37(4), 2568-2573.